Yksityiskohtainen selitys servon, stepperin ja taajuusmuunnoksen kolmesta pääohjauspisteestä!
Teollisuusrobottien oheisliikkeenohjausosa sisältää pääasiassa kolme osaa: servo-ohjaus, askelohjaus ja taajuusmuunnosohjaus. Vastataan näihin kontrollipisteisiin yksitellen.
servon ohjaus
1, AC-servomoottorien toimintaperiaate
Servomoottorin sisällä oleva roottori on kestomagneetti, ja ajurin ohjaama kolmivaiheinen U/V/W sähkö muodostaa sähkömagneettisen kentän. Roottori pyörii tämän magneettikentän vaikutuksesta. Samanaikaisesti moottorin sisäänrakennettu anturi lähettää signaalin kuljettajalle, ja kuljettaja vertaa palautearvoa tavoitearvoon säätääkseen roottorin pyörimiskulmaa. Servomoottorin tarkkuus määräytyy kooderin tarkkuuden (rivien lukumäärän) mukaan.
2, Servojärjestelmien koostumus ja luokitus
Sävellys:
Servojärjestelmä on yleinen termi ohjausjärjestelmille, jotka käyttävät sijaintia ja kulmaa ohjausmuuttujina. Servojärjestelmään kuuluvat myös järjestelmät, jotka liittyvät sijaintiin ja kulmaan, kuten nopeus, kulmanopeus, kiihtyvyys ja voima.
Luokittelu:
1. Luokiteltu ohjausrakenteen mukaan: avoin silmukka ja suljettu silmukka.
2. Luokiteltu ajokomponenttien mukaan:
a. Askelmoottorin servojärjestelmä.
b. DC-moottorin servojärjestelmä.
c. AC-moottorin servojärjestelmä.
3, servomoottorien ominaisuudet (AC)
1 Korkea paikannustarkkuus, tavalliset servomoottorit voivat saavuttaa 0,036 astetta
2 Nopea vasteaika.
3 Ohjaus on kätevää ja joustavaa, ja ohjausjärjestelmä on helppo ottaa käyttöön.
4 Saatavilla on monia malleja, ja eri tyyppejä voidaan valita eri sovellusympäristöjen mukaan.
5 Tarjoa täysi suljetun silmukan ohjaus, joka voi seurata toiminnan tilaa oikea-aikaisesti ja tehdä tarvittavat säädöt ja muutokset.
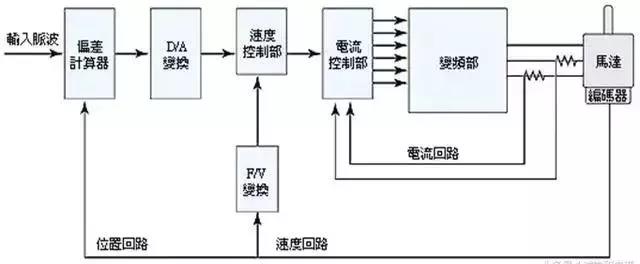
4, servojärjestelmän rakenne
5, Servo-ohjauksen valintavaiheet
1. Määritä mekaaniset tiedot, kuormitus, jäykkyys ja muut parametrit.
2. Vahvista toimintaparametrit, kuten liikenopeus, isku, kiihtyvyys ja hidastusaika, sykli, tarkkuus jne.
3. Valitse moottorin inertia, kuormitusinertia, moottorin akselin muunnosinertia ja roottorin hitaus.
4. Valitse moottorin pyörimisnopeus.
5. Valitse moottorin nimellismomentti. Kuorman vääntömomentti, kiihdytys- ja hidastusmomentti, hetkellinen maksimivääntömomentti ja todellinen vääntömomentti.
6. Valitse moottorin mekaaninen asennon resoluutio.
7. Valitse moottorin malli yllä olevan perusteella.
6, Servo-ohjauksen käyttö

Askelohjaus
1, askelmoottoreiden toimintaperiaate
Askelmoottori on toimilaite, joka muuntaa sähköpulssit kulmasiirtymäksi. Kun askelohjain vastaanottaa pulssisignaalin, se käyttää askelmoottoria kiertämään kiinteää kulmaa (kutsutaan "askelkulmaksi") asetettuun suuntaan, ja sen pyöriminen tapahtuu askel askeleelta kiinteässä kulmassa. Kulmasiirtoa voidaan ohjata ohjaamalla pulssien määrää tarkan paikantamisen saavuttamiseksi; Samalla moottorin pyörimisen nopeutta ja kiihtyvyyttä voidaan ohjata säätämällä pulssitaajuutta, jolloin saavutetaan nopeuden säätelyn tavoite. Askelmoottoreita voidaan käyttää erikoismoottorityyppinä ohjaustarkoituksiin, ja niitä käytetään laajalti erilaisissa avoimen silmukan ohjauksissa, koska niillä ei ole kertyneitä virheitä (tarkkuus 100 %).
2, askelmoottoreiden luokitus
Yleisesti käytettyjä askelmoottoreita ovat nyt reaktiiviset askelmoottorit (VR), kestomagneettiaskelmoottorit (PM), hybridiaskelmoottorit (HB) ja yksivaiheiset askelmoottorit.
Kestomagneetti-askelmoottorit ovat yleensä kaksivaiheisia, pieni vääntömomentti ja tilavuus, ja askelkulma on yleensä 7,5 astetta tai 15 astetta;
Reaktiiviset askelmoottorit ovat yleensä kolmivaiheisia ja voivat saavuttaa suuren vääntömomentin. Askelkulma on yleensä 1,5 astetta, mutta sekä melu että tärinä ovat merkittäviä. Reaktiivisen askelmoottorin roottorin magneettipiiri on valmistettu pehmeistä magneettimateriaaleista ja staattorissa on monivaiheiset herätekäämit, jotka generoivat vääntömomenttia hyödyntäen magneettisen johtavuuden muutoksia.
Hybridi askelmoottori viittaa kestomagneettien ja reaktiivisten moottoreiden etujen yhdistelmään. Se on jaettu kahteen vaiheeseen ja viiteen vaiheeseen: molempien vaiheiden askelkulma on yleensä 1,8 astetta, kun taas viiden vaiheen askelkulma on yleensä 0,72 astetta. Tämän tyyppistä askelmoottoria käytetään eniten.
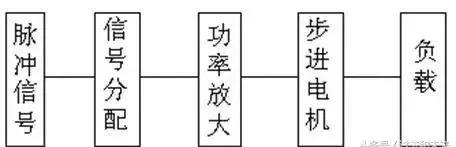
3, askelmoottorijärjestelmä
1. Terminologia askelmoottoreiden staattisille ilmaisimille
a. Vaihenumero: Erilaisia N- ja S-magneettikenttiä tuottavien virityskäämien parien lukumäärä. Esitetään yleisesti mb:llä Lyöntien määrä: Pulssien tai johtavan tilan määrä, joka tarvitaan magneettikentän jaksollisen muutoksen suorittamiseen, esitetään n:llä, tai se viittaa pulssien määrään, joka tarvitaan moottorin pyörimiseen hammasvälikulman läpi.
c. Askelkulma: pulssisignaalia vastaavasti moottorin roottorin pyörimiskulmaa siirretään θ Edustaa.
d. Asemointimomentti: Itse moottorin roottorin lukitusmomentti, kun moottori ei ole päällä (johtuu magneettikentän hampaan muodon harmonisista ja mekaanisista virheistä).
e. Staattinen vääntömomentti: Moottorin akselin lukitusmomentti, kun moottori ei pyöri nimellisen staattisen sähköisen vaikutuksen alaisena.
2. Askelmoottorien dynaamiset indikaattorit ja terminologia
a. Askelkulman tarkkuus: askelkulman todellisen arvon ja teoreettisen arvon välinen virhe jokaista askelmoottorin kierrosta kohden.
b. Askelhäviö: Moottorin toiminnan aikana suorittamien askeleiden määrä, joka ei ole yhtä suuri kuin teoreettinen askelmäärä. Sitä kutsutaan häviäväksi askeleeksi.
c. Virheellinen kohdistuskulma: Kulma, jossa roottorin hampaan akseli on siirtynyt staattorin hampaan akselista.
d. Suurin tyhjäkäynnistystaajuus: Suurin taajuus, jolla moottori voi käynnistyä suoraan ilman kuormitusta tietyllä käyttömuodolla, jännitteellä ja nimellisvirralla.
e. Suurin tyhjäkäyntitaajuus: Moottorin suurin nopeus ilman kuormitusta tietyllä käyttömuodolla, jännitteellä ja nimellisvirralla.
f. Käyttömomentin taajuuskäyrä: Käyrää, joka kuvaa ulostulomomentin ja moottorin mittaaman taajuuden välistä suhdetta käytön aikana tietyissä testausolosuhteissa, kutsutaan käyttömomentin taajuusominaiskäyräksi.
4, askelmoottorin valinta
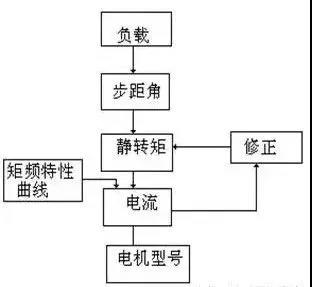
1. Askelkulman valinta: Moottorin askelkulma riippuu kuormituksen tarkkuuden vaatimuksista.
2. Staattisen vääntömomentin valinta: Staattisen vääntömomentin valinta perustuu moottorin työkuormaan. Yleensä staattisen vääntömomentin tulee olla 2-3 kertaa kitkakuormitus.
3. Virran valinta: Eri virtaparametreista johtuen käyttöominaisuudet vaihtelevat suuresti. Moottorin virta voidaan määrittää vääntömomentin taajuuden ominaiskäyrän perusteella.
5, Jotkut askelmoottoreiden ominaisuudet
1. Yleisen askelmoottorin tarkkuus on 3-5 % askelkulmasta eikä kerry.
Suurin sallittu lämpötila askelmoottorin pinnalla on yleensä yli 130 celsiusastetta.
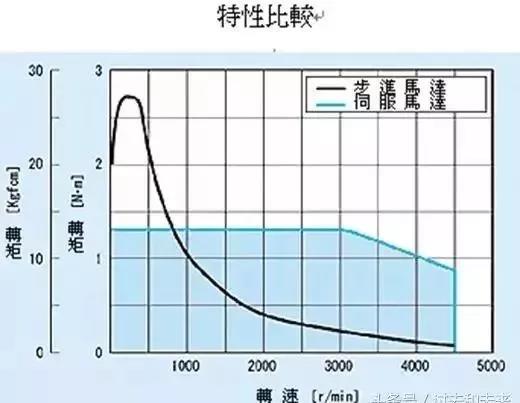
Askelmoottorin vääntömomentti pienenee nopeuden kasvaessa.
4. Askelmoottori voi toimia normaalisti alhaisilla nopeuksilla, mutta jos se ylittää tietyn nopeuden, se ei voi käynnistyä ja siitä kuuluu viheltävä ääni.
5. Askelmoottoreita tulee käyttää pieninopeuksisissa tilanteissa - nopeus ei saa ylittää 1000 kierrosta minuutissa.

VI Kahden moottorityypin suorituskyvyn vertailu
1. Erilainen ohjaustarkkuus
Viisivaiheisen hybridiaskelmoottorin askelkulma on yleensä {{0}},72 astetta ja 0,36 astetta . AC-servomoottorin ohjaustarkkuuden takaa moottorin akselin takapäässä oleva pyörivä anturi. Tavallisella 2500-linjaisella anturilla varustetun moottorin pulssivastaava on 360 astetta /10000=0,036 astetta ja servomoottorin tarkkuus on suurempi kuin askelmoottorin.
2. Erilaiset matalataajuiset ominaisuudet
Askelmoottorit ovat alttiita matalataajuiselle tärinälle alhaisilla nopeuksilla. AC-servomoottori käy erittäin tasaisesti, eikä tärinää ole edes alhaisilla nopeuksilla.
3. Erilaiset ylikuormitusominaisuudet
Askelmoottoreilla ei yleensä ole ylikuormituskapasiteettia. AC-servomoottoreilla on vahva ylikuormituskyky.
4. Erilainen toiminnallinen suorituskyky
Askelmoottorin ohjaus on avoimen silmukan ohjaus. Jos käynnistystaajuus on liian korkea tai kuorma liian suuri, on helppo aiheuttaa askelhäviöitä tai roottorin tukkeutumista. Jos nopeus on liian suuri pysähdyksissä, on helppo aiheuttaa ylitys. AC-servokäyttöjärjestelmä on suljetun silmukan ohjaus, ja kuljettaja voi ottaa suoraan näytteitä moottorin kooderin takaisinkytkentäsignaalista. Asento- ja nopeussilmukoiden sisäinen rakenne ei yleensä aiheuta askelhäviöitä tai askelmoottorin ylitystä, ja ohjaussuorituskyky on luotettavampi.
5. Erilainen nopeusvasteen suorituskyky
Askelmoottorin kiihtyminen levosta työnopeuteen kestää 200-400 millisekuntia (yleensä useita satoja kierroksia minuutissa). AC-servojärjestelmän kiihdytysteho on hyvä. Esimerkkinä Panasonicin MSMA 400 W AC servomoottorin kiihtyminen staattisesta 3000 rpm:n nimellisnopeuteen kestää vain muutaman millisekunnin, ja sitä voidaan käyttää ohjaustilanteissa, jotka vaativat nopean käynnistyksen pysäytyksen.
6. Erilaiset vääntömomenttitaajuusominaisuudet
Askelmoottorin ulostulomomentti pienenee nopeuden kasvaessa ja pienenee jyrkästi suuremmilla nopeuksilla. AC-servomoottori tuottaa tasaisen vääntömomentin.
Yhteenvetona voidaan todeta, että AC-servojärjestelmät ylittävät askelmoottorit monissa suorituskyvyissä. Mutta joissakin alhaisen kysynnän tilanteissa askelmoottoreita käytetään usein toimeenpanomoottoreina. Siksi ohjausjärjestelmän suunnitteluprosessissa tulee ottaa kattavasti huomioon useita tekijöitä, kuten ohjausvaatimukset ja kustannukset, ja valita sopivat ohjausmoottorit.
Muuttuva taajuussäätö
1, Johdatus General Motorsiin
Kolmivaiheinen oikosulkumoottori on yleisin oikosulkumoottorityyppi, ja sen rakenne ja ominaisuudet ovat seuraavat:
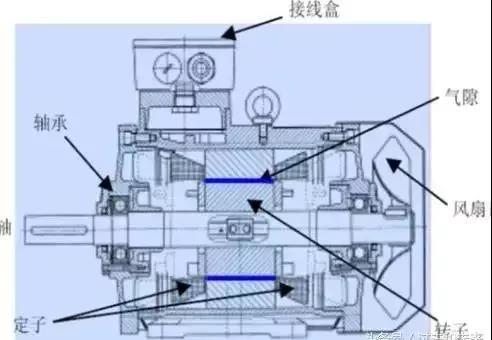
感应电机的构造示意图
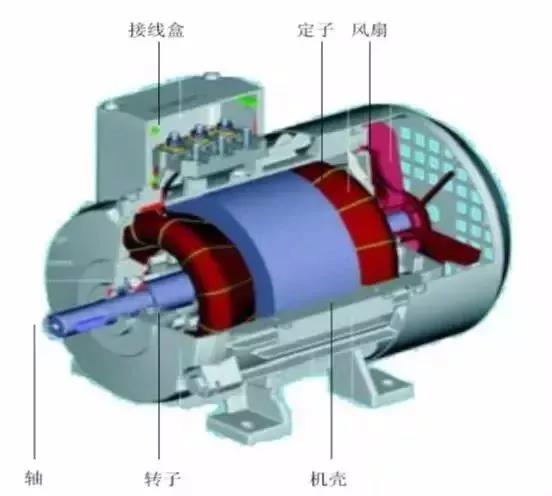
Moottorin rakenteen kaavio
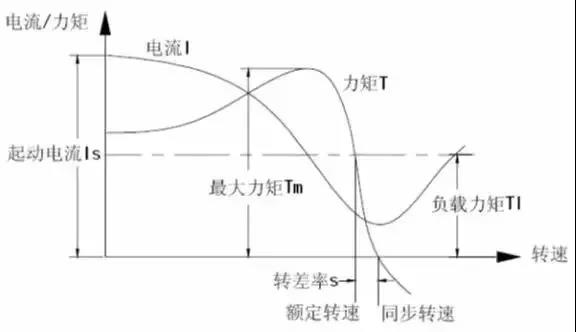
2, Taajuusmuuttajien periaatteet ja koostumus
Taajuusmuuttaja on ohjauslaite, jolla voidaan helposti ja vapaasti muuttaa vaihtovirtamoottorin nopeutta. Vaihtovirtamoottorin nopeuden muuttamismenetelmä on seuraava.
Taajuusmuuttaja säätelee nopeutta muuttamalla AC-moottorin virransyötön taajuutta:
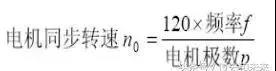
变频器的构成如下:
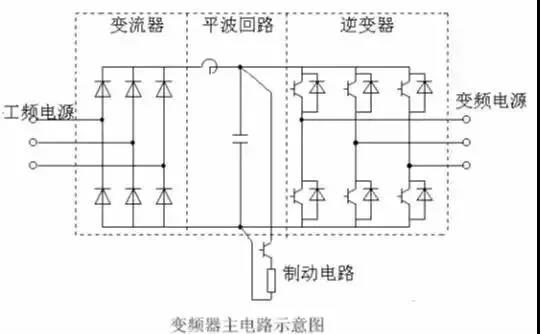
1. Muunnin (tasasuuntaaja)
Diodisiltatasasuuntaaja on laajalti käytetty, kuten kuvassa 1 näkyy, joka muuntaa tehon taajuusteholähteen tasavirtalähteeksi. Kahdesta transistoriinvertterisarjasta voidaan myös muodostaa reversiibeli vaihtosuuntaaja, joka voi suorittaa regeneratiivisen toiminnan käännettävän tehosuunnan ansiosta.
2. Tasaaaltopiiri
Tasasuuntaajan tasasuuntaisessa tasajännitteessä on sykkivä jännite, joka on 6-kertainen teholähteen taajuuteen verrattuna, ja myös invertterin synnyttämä sykkivä virta aiheuttaa muutoksia tasajännitteeseen. Jännitteen vaihteluiden vaimentamiseen käytetään induktoreja ja kondensaattoreita, jotka absorboivat sykkivää jännitettä (virtaa). Kun laitteen kapasiteetti on pieni, jos teholähteen ja pääpiirin komponenteissa on marginaalia, induktanssi voidaan jättää pois ja voidaan käyttää yksinkertaista tasaaaltopiiriä.
3. Invertteri
Toisin kuin tasasuuntaajat, invertterit muuntavat tasavirran vaihtovirraksi vaaditulla taajuudella, jolloin kuusi kytkinlaitetta voi johtaa ja sammua ennalta määrätyksi ajaksi, mikä johtaa 3-vaiheiseen vaihtovirtalähtöön.
4. Jarrupiiri
Kun regeneratiivisella jarrutusalueella käytetään asynkronista moottoria (negatiivinen luistonopeus), regeneratiivinen energia varastoidaan tasaaaltopiirin kondensaattoriin, jolloin tasajännite kasvaa. Yleisesti ottaen mekaanisen järjestelmän (mukaan lukien sähkömoottorin) inertian keräämä energia on suurempi kuin kondensaattorin varastoima energia. Kun tarvitaan nopeaa jarrutusta, voidaan käyttää vaihtosuuntaajaa antamaan palautetta virtalähteeseen tai muodostaa jarrupiiri (kytkin ja vastus) kuluttamaan regeneratiivista tehoa, jotta DC-piirin jännite ei nouse.
3, Taajuusmuuttajien käyttötarkoitus ja käyttötarkoitus
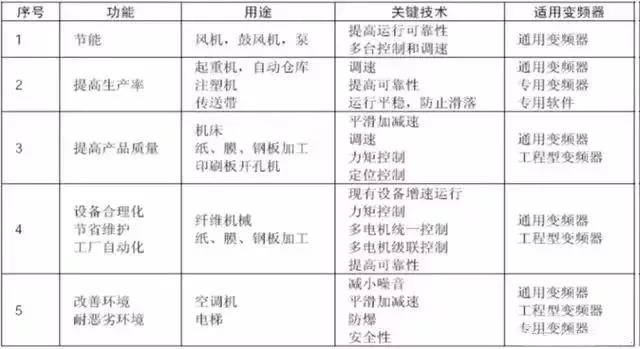
Taajuusmuuttajasta ja vaihtovirtamoottorista koostuvaa taajuusmuuttajaa kutsutaan taajuusmuuttajakäytöksi, ja sen toiminnalliset tarkoitukset ovat seuraavat. Niiden välillä voi olla keskinäisiä korrelaatioita, mutta selkeää luokittelua ei ole. Tämä taulukko on vain viitteellinen.