Yksityiskohtainen selitys älykkäistä tuotantolinjoista
Automaattisia tuotantolinjoja kehitetään asteittain kokoonpanolinjojen pohjalta. Ne ovat tuotantojärjestelmä, joka yhdistää ryhmän CNC-työstökoneita ja apulaitteita prosessisekvenssin mukaisesti työkappaleen kuljetusjärjestelmän ja ohjausjärjestelmän kautta ja täydentää automaattisesti koko tuotteen valmistusprosessin tai osan siitä. Koko automatisoidussa tuotantolinjassa sen spesifiseen kokoonpanoon kuuluu yhteensä 13 osaa, jotka sisältävät pääasiassa erilaisia toiminnallisia kohteita, erilaisia toiminnallisia moduuleja, antureita, solenoidiventtiilejä sekä tuonti- ja vientiliitäntöjä. Näistä toiminnallisia kohteita ovat pääasiassa materiaaliasemat, käsittelyasemat, kokoonpano- ja käsittelyasemat sekä valmiiden tuotteiden lajitteluasemat; Eri moduulien joukossa on yhteensä 5 tyyppiä, nimittäin taajuusmuuttajamoduuli, tehomoduuli, PLC-moduuli ja painikemoduuli sekä moottorin käyttömoduuli. Näiden osien integroinnin perusteella automatisoiduilla tuotantolinjoilla voidaan saavuttaa lastauksen, purkamisen ja käsittelyn lisäksi myös kokoonpano, lajittelu ja niihin liittyvän sisällön kuljetus.
Yhden koneen tuotteina älykkäät sorvit ja sorvauskeskukset voivat täyttää yleisten pienten ja yksinkertaisten osien tuotannon ja valmistuksen. Teollisten tuotantotapojen muuttamisen ja päivittämisen myötä automaatiota ja joustavuutta varten perinteiset kokoonpanolinjatoiminnot eivät kuitenkaan enää voi täyttää olemassa olevia korkean tarkkuuden, korkean hyötysuhteen ja suuren joustavuuden tuotannon vaatimuksia. Siksi älykkäisiin robotteihin, älykkäisiin sorveihin ja älykkäisiin sorvauskeskuksiin perustuvat älykkäät sorvauslinjat ovat kehittyneet, ja siitä tulee tuotannon automaation tärkein kehityssuunta. Älykäs sorvaustuotantolinja sisältää laitteita, kuten tuotantolinjan ohjauksen, laaduntarkastuksen, käsittelyrobotit, työstökoneet, logistiikan kuljetuslinjat, tuotannonhallinnan ja valmiiden tuotteiden varastoinnin. Jokainen laite on tärkeä osa älykästä sorvaustuotantolinjaa. Järjestelmäintegroinnin myötä useat älykkäät tuotantolinjat pystyvät muodostamaan digitaalisia työpajoja ja digitaalisia tehtaita saavuttaen koko tehtaan automaation ja älykkyyden.
1 Älykkäiden tuotantolinjojen yleinen asettelu
Kuvassa 1 on tyypillinen älykäs sorvaustuotantolinja, joka pääosin suorittaa osien sekaautomaattisen prosessoinnin ja valmistuksen raakatuotteista valmiisiin tuotteisiin. Sorvaustuotantolinja koostuu tuotantolinjan ohjausjärjestelmästä, online-ilmaisuyksiköstä, teollisuusrobottiyksiköstä, koneistuskoneyksiköstä, raaka-ainevarastosta, valmiiden tuotteiden varastoyksiköstä ja RGV-autologistiikkayksiköstä. Prosessointilaitteet käyttävät Shaanxi Baoji Machine Tool Group Co., Ltd.:n valmistamaa CK-sarjan älykästä työstökonetta, joka on varustettu Baoji B80 älykkäällä CNC-järjestelmällä.

Kuva 1 Älykäs sorvaustuotantolinja [1]
1) Pääohjausjärjestelmä ja tunnistusyksikkö
Kuvassa 2 on tyypillinen Shaanxi Baoji Machine Tool Group Co., Ltd:n suunnittelema ohjausjärjestelmä, joka koostuu sisä- ja paikan päällä olevista terminaaleista. Sisäterminaalissa on useita näyttöjä ja tietokantoja, jotka vastaavat koko tuotantopajalta välitettävän valmistus- ja tuotannon big datan vastaanottamisesta. Näytöillä voidaan näyttää erilaisia tiloja käyttäjän korjaamon alueella, mukaan lukien laitteiden toimintatila, osien käsittelyn tila, logistiikkatilanne, henkilöstön tila ja ympäristötiedot, kuten lämpötila ja kosteus käyttäjän korjaamon työmaalla. Johtohenkilöstö pääsee helposti sisäterminaaliin visuaalisesti ja selkeästi näkemään eri olosuhteet paikan päällä. Käyttäjän tuotantopajassa paikan päällä olevat terminaalit on varustettu ohjaamaan koko tuotantolinjan toimintaa paikan päällä, suorittamaan laitteiden perustietojen keruuta, analysointia, paikallista ja etähallintaa, dynaamista tiedon visualisointia ja muita toimintoja. Paikan päällä oleva pääte on varustettu näytöllä, josta näkyy selkeästi ja kätevästi käyttäjän korjaamon eri tilat, mukaan lukien laitevalvonta, tuotantotilastot, vikatilastot, laitejakelu, hälytysanalyysit, prosessitietokanta jne. työmaapäätteellä voidaan lisätä tuotannonhallinnan hallintapaneeleja, ladata ja ladata prosessointiohjelmia, tunnistaa henkilöitä kortteja pyyhkäisemällä sekä suorittaa edistymistilastoja ja tuotantotehtävien analysointia. Se voi kerätä ja välittää paikan päällä olevia tietoja eri pääsymenetelmien, kuten langallisen, Wi-Fi:n, 2G/3G/4G/5G:n jne. kautta. Kerätty valmistus suurdata voidaan siirtää käyttäjän sisäpäätteen SQLServer-tietokantaan Internetin kautta. , Tietojen vuorovaikutus sisäpäätteiden kanssa päätetietokoneiden kautta.
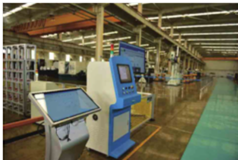
Kuva 2 Yleinen ohjausjärjestelmä [2]
Kuva 3 esittää tyypillistä online-ilmaisuyksikköä, joka koostuu teollisuusroboteista, päätetehosteista ja monilähdeantureista. Kun logistiikkajärjestelmä on kuljettanut valmiit tuotteet määrättyyn paikkaan, teollisuusrobotti siirtää koko havaintoyksikön määrätylle työasemalle ja ottaa visuaalisen kameran avulla kuvia, tunnistaa ja paikantaa testattavat osat. Teollisuusrobotti säätää asentoaan uudelleen kohdistaakseen koko tunnistusyksikön testattavan osan kanssa.
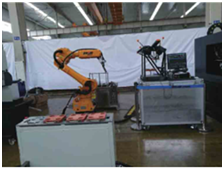
Kuva 3 Online-tunnistusyksikkö
Kun tunnistus ja paikoitus on suoritettu, päätelaite on vastuussa testattavista osista. Osat siirretään testausalustalle tarkoitettuun paikkaan teollisuusrobotin kautta. Testattavien osien tarkkuusindikaattorit, kuten aukko, syvyys, kaarevuus, karheus ja tasaisuus, tunnistetaan verkossa testausalustalle valmiiksi varustetuilla monilähdeantureilla. Älykkäillä algoritmeilla voidaan myös mitata ja luokitella automaattisesti osia, siirtää erityyppisiä komponentteja eri logistiikkalinjoille ja suorittaa automaattisia osien luokittelutoimintoja. Havaintoyksikkö voi palauttaa havainnointitulokset pääohjausjärjestelmään Internetin kautta, ja käyttäjä voi suoraan tarkastella osien havaintotuloksia päätetietokoneen ja sisä- tai paikan päällä olevan pääohjausjärjestelmän kautta. Jos se täyttää tunnistusvaatimukset, se voi siirtyä suoraan seuraavaan työasematoimintoon. Jos se ei täytä vaatimuksia, näyttöön tulee poikkeamamuistutus, ja käyttäjä tekee arvioita ja päätöksiä osien poikkeavuusasteen perusteella. Tunnistuksen päätyttyä pääteefektori nappaa havaitut osat ja teollisuusrobotti siirtää havaitut osat logistiikkajärjestelmään, joka kuljettaa ne seuraavalle työasemalle käsittelyä varten.
2) Teollisuusrobotit ja sorvauskoneyksiköt
Shaanxi Baoji Machine Tool Group Co., Ltd:n suunnittelema ja valmistama prosessointimoduuli on esitetty kuvassa 4, joka koostuu kahdesta osasta: teollisuusroboteista ja sorvauskoneista. Niistä teollisuusrobotit vastaavat prosessoitavien osien liikkeestä ja tarttumisesta, ja sorvauskoneet ovat älykkäitä koneita, jotka voivat varmistaa korkean tarkkuuden ja työstötehokkuuden.
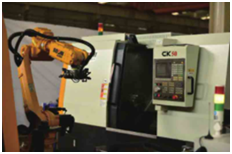
Kuva 4 Käsittelymoduuli
Kun logistiikkajakelujärjestelmä kuljettaa raaka- tai puolivalmiit osat määrätylle työasemalle, teollisuusrobotti nappaa raaka- tai puolivalmiit osat ja sijoittaa ne älykkääseen sorvauskoneeseen avustamaan konetta osien kiinnitystyön viimeistelyssä. käsitellä. Kahden aseman sorvauskoneissa, kun yksi älykäs sorvi on suorittanut sorvauksen, teollisuusrobotti siirtää puolivalmiit osat toiseen älykässorviin seuraavan aseman käsittelyn suorittamiseksi. Kun kaikki prosessointityöt on tehty, teollisuusrobotti nappaa ja siirtää valmiit osat logistiikkajärjestelmään, joka siirtää osat seuraavalle työasemalle.
Sorvauskoneessa on älykäs terveydensuojatoiminto, lämpölämpötilan kompensointitoiminto, älykäs työkalun rikkoutumisen tunnistustoiminto, älykäs prosessiparametrien optimointitoiminto, asiantuntijadiagnoositoiminto, karan dynaamisen tasapainon analyysi ja älykäs terveydenhallintatoiminto, karan tärinän aktiivinen estotoiminto ja älykäs pilvihovimestaritoiminto [3]. Älykkäiden työstökoneiden päätehtävänä on toimia yhteistyössä teollisuusrobottien kanssa prosessointi- ja tuotantotehtävien eri vaiheissa ja varmistaa samalla osien käsittelyn ja tuotannon tehokkuus ja tarkkuus. Käyttäjät voivat korvata älykkäitä työstökoneita eri laatuisilla työstökoneilla tuotantopajan tarpeiden mukaan, kuten suurnopeussorvauskoneita, tarkkuussorvauskoneita ja työstökeskuksia. He voivat myös lisätä tai vähentää vastaavia älykkäitä toimintoja omien tarpeidensa mukaan muodostaakseen yrityksen tuotannon tarpeisiin sopivimman sorvaustuotantolinjan.
3) Logistiikka ja valmiiden tuotteiden varastoyksikkö
Kuvassa 5 on tyypillinen Shaanxi Baoji Machine Tool Group Co., Ltd:n suunnittelema ja valmistama logistiikkayksikkö. Se koostuu teollisuusroboteista, päätetoimisista, RGV-kärryistä, osien kuljetuskalusteita ja kävelyreittejä, jotka toteuttavat pääasiassa työstökoneiden siirron ja kuljetuksen. käsitellyt osat. Käyttäjäpajassa älykkäät tuotantolinjat voidaan varustaa yhdellä tai useammalla logistiikkalinjalla tuotantotehtävien tarpeiden mukaan. Älykkäät sorvaustuotantolinjat, joissa on vähemmän työstökoneita tai yksinkertaisempia prosessointitehtäviä, voivat käyttää yhden kohteen virtaviivaistamistilaa toimintojen, kuten lastauksen, siirron ja purkamisen, suorittamiseksi. Tilanteissa, joissa on monia työstökoneiden tehtäviä tai monimutkaisia työstötehtäviä, logistiikkajärjestelmän tehtävien monimutkaisuuden ja ristiriitojen välttämiseksi voidaan varustaa kaksi tai useampi logistiikkalinja. Yhdellä linjalla lastataan raaka- tai puolivalmiita osia, toista käytetään väliprosessin kuljetuksia ja toista käytetään valmiiden osien leikkaamiseen. Älykkäille sorvaustuotantolinjoille, joissa on suhteellisen yksinkertaiset prosessointiskenaariot, teollisuusrobotit voidaan kiinnittää ja ne voivat suorittaa osien kiinnityksen ja noudon; Monimutkaisempia älykkäitä sorvauslinjoja varten mobiilirobotit voidaan varustaa erikseen jakamaan, tarttumaan ja vapauttamaan osia kävelyradalla. Osien siirto eri työasemien välillä suoritetaan RGV-autolla. Automaattisen ohjelmoinnin ansiosta RGV-auto voi saavuttaa tarkasti ennalta määrätyn paikan tietyssä ajassa, mikä varmistaa, että teollisuusrobotit voivat tunnistaa ja tarttua osiin sujuvasti. RGV-auto on varustettu osien toimituskiinnikkeillä, ja käyttäjän korjaamo voi varustaa erilaisia kalusteita käsiteltyjen osien koon ja koon mukaan. Kun valaisin on täytetty riittävästi raaka- tai valmiilla osilla kussakin paikassa, RGV-auto lähtee suorittamaan vastaavat lastaus-, kuljetus- ja purkutyöt.
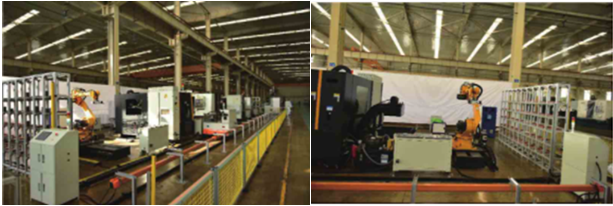
Kuva 5 Logistiikkayksikkö Kuva 6 Valmiiden tuotteiden varastoyksikkö
Kuvassa 6 on tyypillinen Shaanxi Baoji Machine Tool Group Co., Ltd.:n suunnittelema ja valmistama valmiin tuotteen varastoyksikkö, joka koostuu säilytyskaapista, teollisuusroboteista, päätetoimisista ja kävelyreiteistä. Osien käsittelyn jälkeen valmiit osat kuljetetaan leikkuualueelle RGV-autolla ja teollisuusrobotti siirtyy leikkausalueelle. Pääteefektori tarttuu valmiisiin osiin niiden lukumäärän perusteella, ja sitten teollisuusrobotti siirtää valmiit osat niille varattuun paikkaan säilytyskaappiin. Päätetehostin vaatii jokaiselta käyttäjäyksiköltä erikoissuunnittelun, joka perustuu käsiteltyjen osien muotoon ja kokoon, jotta se vastaa eri osien tarttumistyöhön. Säilytyskaappi koostuu itsenäisistä, samankokoisista pienistä kaapeista, jotka voidaan nopeasti koota ja purkaa jokaisen kaapin väliin. Kiinteissä teollisuusroboteissa käyttäjäpajan tulee säätää suunnitellun säilytyskaapin pituus ja korkeus teollisuusrobotin suurimman työskentelykorkeuden ja kantaman mukaan. Kävelyteillä varustetut teollisuusrobotit voidaan suunnitella pidemmiksi valmiiden tuotteiden säilytyskaapeiksi. Robotit voivat lisätä työskentelyään kävelemällä teillä, jotka voidaan asettaa suoriksi tai pyöreiksi tarpeen mukaan. Käyttäjien työpajoissa, joissa on useita säilytyskaappeja tai valmiiden tuotteiden säilytyskaappeja, joissa on eri osaluokitukset, käyttäjäyksiköt voivat myös säätää kävelyradan pituutta ja muotoa. Esimerkiksi pyöreä tela voi saada yhdestä robotista vastaamaan useita valmiiden tuotteiden säilytyskaappeja, jolloin yhdelle robotille saadaan useita palveluita ja robotin käyttöaste paranee. Kun valmiita logistiikan säilytyskaappeja on paljon, tulee kävelyradan pituutta lisätä tai varustaa kaksi tai useampi teollisuusrobotti logistiikan tehokkuuden varmistamiseksi. On huomioitava, että kävelyradan pituuden suunnittelussa tulee ottaa huomioon robotin kävelyaika, eikä sitä tule suunnitella liian pitkäksi. Jos robotin kävelyaika on liian pitkä, se voi johtaa alhaiseen logistiikan jakelutehokkuuteen, mikä aiheuttaa valmiiden osien kerääntymistä leikkausalueelle, mikä johtaa onnettomuuksiin, kuten osien törmäyksiin, mikä lisää tuotantoriskejä ja vähentää työn tehokkuutta.
2 Työstökoneiden ohjainten ohjaushierarkia
Tekoälyn ja tietokonetekniikan yhdistelmä on edistänyt suuresti CNC-järjestelmien älykkyyttä, mikä näkyy pääasiassa CNC-järjestelmien eri puolissa:
(1) Forward-ohjauksen, online-tunnistuksen ja ohjausparametrien itsevirityksen älykäs sovellus ajokyvyn parantamiseksi;
(2) Mukautuvan ohjaustekniikan hyödyntäminen älykkään käsittelyn tehokkuuden ja laadun saavuttamiseksi;
(3) Älykkäiden teknologioiden, kuten asiantuntijajärjestelmien, soveltaminen älykkään vikadiagnoosin, älykkään valvonnan ja muiden koneistusprosessin ohjauksen näkökohtien saavuttamiseksi.
Valmistusprosessin aikana työstökoneohjaimen ohjaustaso voidaan jakaa kolmeen tasoon kuvan 7 mukaisesti, mukaan lukien moottorin ohjaustaso, prosessin ohjaustaso ja valvontatason ohjaustaso. Niistä moottorin ohjaustasolla voidaan saavuttaa työstökoneen asennon ja nopeuden valvonta koneentunnistuslaitteiden, kuten ritilöiden ja pulssianturien, avulla; Prosessin ohjaushierarkia sisältää pääasiassa leikkausvoiman, leikkauslämmön, työkalun kulumisen jne. valvonnan koneistusprosessin aikana sekä koneistusprosessin parametrien säätämisen; Valvonta- ja ohjaushierarkia ottaa käsitellyn tuotteen mittatarkkuuden, pinnan karheuden ja muut parametrit ohjaustavoitteiksi tuotteen käsittelyn laadun parantamiseksi.
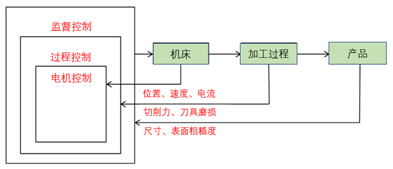
Kuva 7 Työstökoneohjaimen ohjaushierarkia
1) Älykkään prosessinhallinnan kehitystrendit ulkomailla
(1) Älykkään ohjausstrategian tutkimus: Neuraaliverkon ohjauskoneistuksen alalla asiantuntijat ovat ehdottaneet hiukkasparviohjattua kalaparvihakualgoritmia CNC-työstökoneiden työstöparametrien optimoimiseksi. Neuroverkkojen laskennallisen monimutkaisuuden ja ajankulutuksen vähentämiseksi ehdotetaan neuroverkkoihin ja geneettisiin algoritmeihin perustuvaa hybridimenetelmää, joka vaatii prosessien iteraatiota ja konvergenssia verkon monimutkaisuuden vaikutuksesta. Simulaatiokokeet suoritetaan piirteiden tunnistamiseksi tasomaisessa koneistuksessa sen toteutettavuuden osoittamiseksi. Joku on ehdottanut geneettiseen algoritmiin perustuvaa mallia, joka soveltuu pienen leikkausvoiman ennustamisen ratkaisemiseen, jolla voidaan ennustaa leikkausvoimaa ja optimoida leikkausparametreja.
(2) Työstöprosessin valvonnan soveltaminen: Tarkkaile ja tarkkaile epänormaaleja ilmiöitä koneistusprosessin aikana ja suorita sitten toimenpiteitä koneistusprosessin pysäyttämiseksi ja koneistusprosessin parametrien (kuten karan nopeuden) säätämiseksi työstökoneen vaurioiden välttämiseksi. Työstöprosessin aikana saattaa ilmetä asteittain epänormaaleja ilmiöitä, kuten työkalun kulumista; Se voi tapahtua myös äkillisesti, kuten työkaluvaurio; Tai se voidaan estää, kuten tärinää tai tärinää.
2) Älykkään koneistuksen ohjauksen kotimainen kehitystrendi
Älykkään ohjauksen alaisena automaatiojärjestelmät voivat ennakoivasti vianmäärittää vikoja, koska ne voivat tehokkaasti yhdistää kaikki koneet tietokonekielen avulla hakemusprosessin aikana ja luoda linkitetyn käsittelyjärjestelmän. Käytettyjen eri antureiden, ohjausmenetelmien ja ohjaustavoitteiden mukaan koneistusprosessin valvonnan tutkimus keskittyy pääasiassa seuraaviin näkökohtiin:
(1) Saavuta koneistuksen tilan valvonta tutkimalla työkalun kulumista;
(2) Tutkimalla epäsuorasti mittausvoimalaitteilla tai moottorivirroilla saatua leikkausvoimaa voidaan parantaa koneistusprosessin tilaa;
(3) Tutkimus offline-parametrien optimoinnista CAM:n alalla;
(4) Simulaatiotutkimus älykkäistä koneistuksen ohjausalgoritmeista jne.
3 CNC-työstökoneen koko elinkaaren hallinnan palvelualusta
Älykäs valmistus on tietoon perustuvaa valmistustapaa, joka tähtää tuotteen koko elinkaareen ja saavuttaa kaikkialla läsnä olevat havaintoolosuhteet. Data ja tieto ovat älykkään valmistuksen virtaavaa "verta". Digitalisaatio muuttaa tiedot tiedoksi ja luo hyödyllistä arvoa verkottuneen ja älykkään päätöksenteon avulla. Siksi älykäs tuotevalmistus perustuu dataan. Tuotteen koko elinkaaren arkistointi on jaettu neljään vaiheeseen.
(1) Komponenttien tuotantovaihe: hankintaprosessitiedot, tuotantoprosessitiedot, testaus- ja varastointitiedot;
(2) Tuotteiden varastointivaiheen tukeminen: tuotteiden varastointitarkastusrekisterien tukeminen, tuotteiden ostotilaustietojen tukeminen;
(3) Työstökoneiden virheenkorjausvaihe: työstökoneiden valmistusprosessitiedot, työstökoneiden tehtaan testaus- ja säätötiedot, työstökoneiden tehdastiedot;
(4) Työstökoneiden luovutusvaihe: käyttäjän käynnistys, koneen säätötietojen tallennus, itsehuolto, yhden avaimen korjaus, käyttäjän huoltotiedot ja käyttäjän käyttöprosessitiedot.
CNC-työstökoneiden täyden elinkaaren hallintapalvelualusta hyödyntää keskeisiä teknologioita, kuten esineiden Internetiä, pilvipalveluita ja big dataa CNC-työstökoneiden koko elinkaaren datan keräämiseen suunnittelusta, käsittelystä, työstökoneiden virheenkorjauksesta sekä käyttäjien luovutuksesta ja käytöstä. . Se perustaa työstökoneiden arkistotietokannan, suorittaa koko elinkaaritietojen jäljitettävyyden ja tarjoaa käyttäjille laitteiden etäseurantaa, tuotantotilastojen hallintaa, laitteiden käyttö- ja huoltopalveluita. Kuva 8 esittää Shaanxi Baoji Machine Tool Group Co., Ltd:n BOCHICLOUD-teknologia-arkkitehtuuria. Baoji Cloudin ydinkohokohta on sen käyttö- ja ylläpitopalvelutoiminnot:
(1) Vikatapausten tietokanta: Vikaratkaisujen tarjoaminen käyttäjille;
(2) Vian korjaus: laitevikojen online-korjaus, korjaustilausten oikea-aikainen lähettäminen ja insinöörien nopea seuranta;
(3) Säännöllinen huolto: seuraa laitteiden suorituskyvyn muutoksia sen elinkaaren ajan ja anna räätälöityjä huoltosuunnitelmia;
(4) Ennakoiva huolto: Ennusta mahdolliset laitteiden vikariskit ja hanki oikea-aikaiset varaosat.
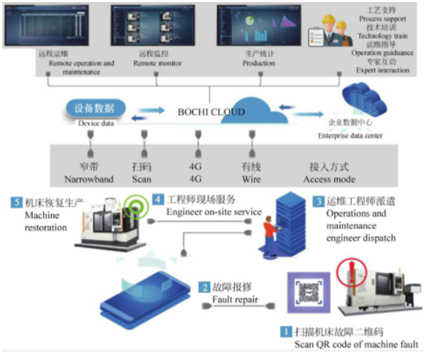
Kuva 8 BOCHICLUD:n tekninen arkkitehtuuri [4]
4 Digitaalisten tuotantolinjajärjestelmien integrointi
Integroidun ohjausjärjestelmäteknologian nopean kehityksen myötä automatisoidut tuotantolinjat ovat siirtymässä kohti korkeampaa automaatiota ja integraatiota. Tuotantolinjojen integroitu ohjaus on älykkäiden laitteiden verkottamista, jotka on kytkettävä tietyn verkon kautta, jolloin niistä tulee kokonaisuus, integroimalla ja vuorovaikuttamalla sisäisiä tietoja ohjaustavoitteiden saavuttamiseksi. Tuotantolinjoille on olemassa kahden tyyppistä integroitua ohjausta: laitteiden integrointi ja tietojen integrointi. Laiteintegraatio on erilaisten itsenäisillä ohjaustoiminnoilla varustettujen laitteiden integrointia orgaaniseksi kokonaisuudeksi verkon kautta. Tämä kokonaisuus on integroitu ohjausjärjestelmä, joka on sekä riippumaton että toisiinsa liittyvä ja joka voidaan konfiguroida erilaisten tuotantotarpeiden mukaan. Tietojen integrointi on toiminnallisten modulaaristen suunnittelukonseptien soveltamista dynaamisen resurssien allokoinnin, laitteiden valvonnan, tiedonkeruun ja -käsittelyn, laadunvalvonnan ja muiden toimintojen saavuttamiseksi muodostaen perustoiminnallisia moduuleja, mukaan lukien riippumaton ohjaus ja muut käsittelytoiminnot. Jokainen toiminnallinen moduuli toteuttaa standardoidun yhteenliittämisen, ja erityisiä ohjaustiloja ja ajoitusstrategioita käytetään toiminnallisten yksiköiden rakentamiseen odotettujen tavoitteiden saavuttamiseksi, jolloin saavutetaan integroitu ohjaus.
Perinteiset automaatioyritykset keskittyvät laitetason automaation toteutukseen, mutta eivät tunne ylemmän tason järjestelmiä, kuten SCADAMES/ERP, mikä johtaa tuotantolinjatietojen digitaalisen hankinnan ja tuotantotiedon horisontaalisen ja vertikaalisen virran laiminlyömiseen. MES/ERP ja muut ohjelmistojärjestelmäyritykset keskittyvät tietojen analysointiin ja käyttöönoton valvontaan ylemmillä järjestelmätasoilla. Alemmalla tasolla on vaikea saada mukaan laitteistolaitteita ja ohjausmenetelmiä erilaisiin suorituslaitteisiin ja ohjaimiin, mikä vaikuttaa pystysuoraan tiedonkulkuun. Digitaalisen mittauksen avulla voidaan saavuttaa valmistustietojen (avainparametrien) digitaalinen hankinta ja kierto, mikä voi murtaa ylemmän järjestelmän ja alemman tuotantolinjan väliset esteet, vapauttaa olemassa olevan korkealaatuisen tuottavuuden ja nopeuttaa Kiinan tuotantoprosessin kehitystä. Tuotantoteollisuus. Integroimalla työkalujen suunnittelu-, valmistus- ja hallintateknologiat, rakentamalla digitaalinen tuotantolinja työkaluille ja saavuttamalla tasainen tiedonkulku työkalukehitysprosessin kaikissa vaiheissa, digitaalisen teknologian roolia työkalujen kehitysprosessissa voidaan hyödyntää täysimääräisesti ja näin parantaa. työkalujen valmistustarkkuuden ja tehokkuuden parantaminen, kehitysjaksojen lyhentäminen ja kehityskulujen pienentäminen.
Tuotantolinjojen integroitu ohjaus on orgaaninen kokonaisuus, jossa yhdistyvät viestintä-, tietokone- ja automaatioteknologiat. Tuotantolinjan eri laitteiden ja alijärjestelmien työn koordinoimiseksi järjestelmä ottaa käyttöön PLC:n ja sen hajautetun etä-I/O-moduulin tuotantoyksiköiden keskitetyn hallinnan ja hajautetun ohjauksen saavuttamiseksi; Samanaikaisesti PLC vastaanottaa ylemmältä MES-järjestelmältä hallinnan, joka sisältää operaattoritietojen varmennuksen, tuotevalvonnan, materiaalihallinnan ja muita tietoja. Tuotantolinjan ohjausjärjestelmän rakenne on esitetty kuvassa 9, ja viestintäsisältöön kuuluu käyttäjän tunniste, tuotantolinjan rungon tila, robottitiedot, työkappaleen prosessointitiedot, työstökoneen toimintatila ja erilaisia vikatietoja.
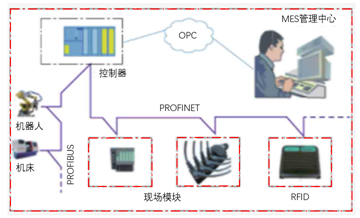
Kuva 9 Kaaviokaavio tuotantolinjan ohjausjärjestelmän rakenteesta
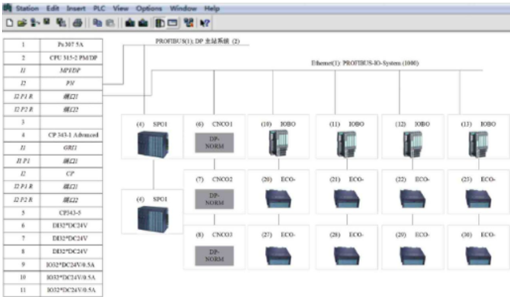
Ohjausjärjestelmän laitteistokokoonpano on esitetty kuvassa 10, joka käyttää PROFINET-verkkoa kommunikoidakseen taustalla olevien kenttä-IO-laitteiden kanssa. IO-laitteisiin kuuluu Ethernet-toiminnallisuudella varustettuja moduuleja, kuten IM151-3PN-kenttämoduuli, ET200ecoPN-tulo/lähtömoduuli, RF180C-tietoliikennemoduuli jne. Tietojen jakamiseksi muiden korjaamon PLC-järjestelmien kanssa ohjausjärjestelmä on myös varustettu teollisuusluokan PN/PN-liittimellä. Tämän sillan kautta voidaan saavuttaa tiedonvaihto automaattisen tuotantolinjan ja työpajan muiden PLC-järjestelmien välillä. Samanaikaisesti tuotannon luotettavuuden varmistamiseksi käytetään valokuiturengasverkkoyhteyksiä kunkin yksikön ohjainten välillä. Kun MES-järjestelmä epäonnistuu, ohjausjärjestelmä voi toimia normaalisti ilman MES-järjestelmää.